
원본 기사
기사
휴머노이드 로봇 어색한 움직임, 인간 동작 모방한 오픈소스 SW로 개선
포브스, 인간 동작을 모방해 휴머노이드 로봇의 뻣뻣한 움직임을 개선하는 오픈소스 소프트웨어 소개
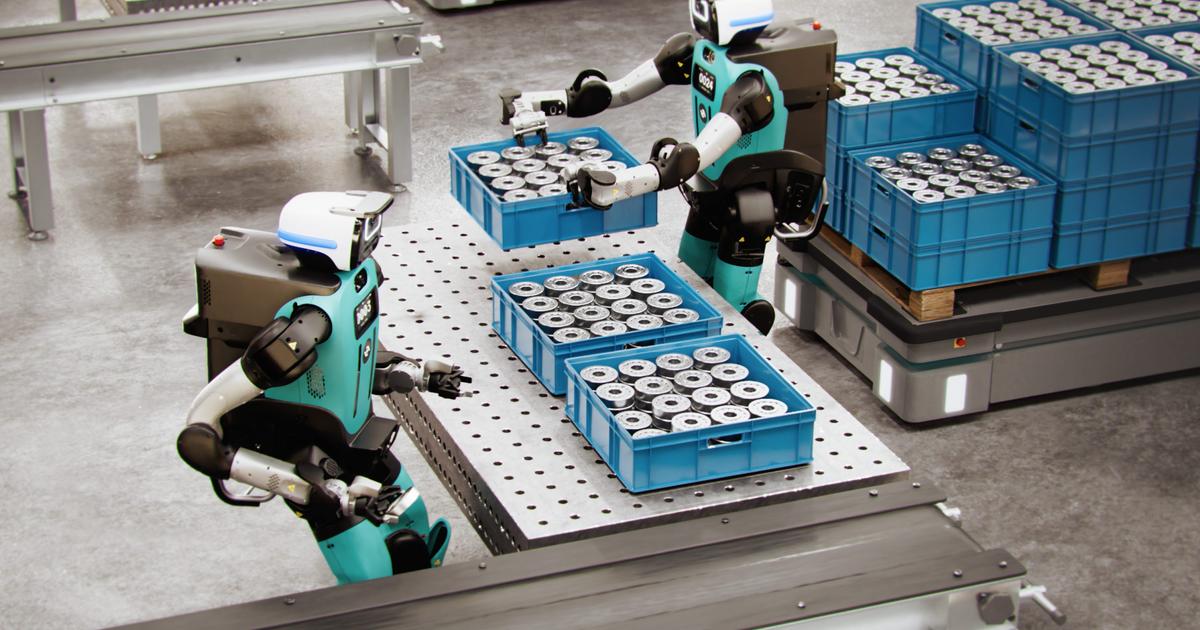
미국 매체 포브스가 인간의 동작을 모방하는 방식으로 휴머노이드 로봇의 부자연스럽고 뻣뻣한('herky-jerky') 움직임을 개선하는 오픈소스 소프트웨어를 소개했다.
로봇 움직임이 부자연스러운 이유
휴머노이드 로봇은 다수의 관절과 모터를 정밀하게 동시 제어해야 하는데, 기존 제어 방식으로는 사람처럼 매끄러운 동작을 구현하기 어려워 뚝뚝 끊기는 듯한 움직임을 보이는 경우가 많았다. 이번에 소개된 소프트웨어는 사람의 실제 동작 데이터를 참고해 로봇의 움직임을 보다 자연스럽게 만드는 것을 목표로 한다.
오픈소스 공개의 의미
해당 소프트웨어가 오픈소스로 공개됨에 따라 전 세계 로봇 개발자와 연구기관이 이를 활용해 각자의 휴머노이드 로봇 동작 품질을 개선할 수 있는 길이 열렸다. 다만 보도에는 완전한 해결책은 아니라는 취지('kind of')가 담겨 있어, 인간 수준의 자연스러운 동작 구현까지는 추가 개선이 필요할 것으로 보인다.
*출처: forbes.com (2026-09-24)*
관련 기사


📧 뉴스레터 구독
매일 아침 글로벌 뉴스 브리핑을 이메일로 받아보세요.
아직 무료입니다.